روبوت مستوحى من الخنافس يتواصل مع الإنسان لحظيا
"جريدة أصوات"
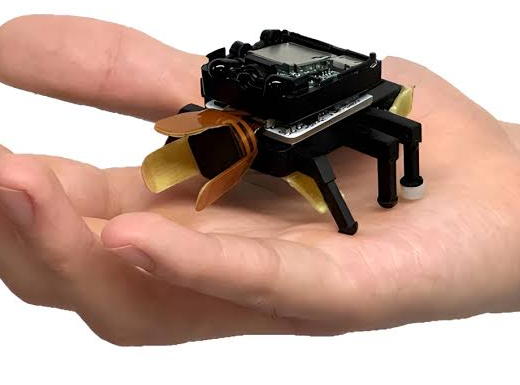
طور باحثون في كوريا الجنوبية روبوتا صغيرا مستوحى من الخنافس يعتمد على عضلات اصطناعية مطبوعة بتقنية ثلاثية الأبعاد ويتيح التحكم فيه عبر مستشعر مرن يرتدى على الإصبع مع نظام للتغذية الراجعة ثنائية الاتجاه يمكن الإنسان من تلقي المعلومات من الروبوت وتعديل أوامره في الوقت الفعلي.
ويحمل الروبوت اسم «BeetleBot» وقد طوره باحثون من المعهد الكوري المتقدم للعلوم والتكنولوجيا “KAIST” في إطار أبحاث تهدف إلى تطوير روبوتات صغيرة قادرة على الحركة والتعامل مع الأجسام في البيئات الضيقة بما يفتح المجال أمام تطبيقات محتملة في فحص المعدات الصناعية وعمليات البحث والإنقاذ واستكشاف الأماكن التي يصعب الوصول إليها.
واستلهم الفريق تصميم الروبوت من خنفساء «Mecynorrhina torquata» حيث درس الباحثون بنية عضلات أرجلها ومفاصلها وطريقة عملها أثناء الحركة قبل توظيف هذه الخصائص في تطوير آلية حركية تحاكي بعض وظائف العضلات الطبيعية.
وتعتمد الأرجل الاصطناعية للروبوت على مادة الإيلاستومر البلوري السائل “LCE” التي تصنع باستخدام الطباعة ثلاثية الأبعاد وتتميز بقدرتها على الانكماش بنسبة تصل إلى 45% عند تسخينها ثم العودة إلى شكلها الأصلي مع انخفاض درجة الحرارة ما يسمح بتحويل التغير الحراري إلى حركة ميكانيكية.
غير أن تشغيل هذه العضلات يتطلب رفع حرارتها إلى نحو 110 درجات مئوية وذلك عبر تمرير تيار كهربائي في أسلاك مدمجة داخل المادة وهو ما يطرح تحديا يتعلق باستهلاك الطاقة ويجعل تحسين الكفاءة أحد الجوانب التي تحتاج إلى مزيد من التطوير قبل توسيع نطاق استخدام هذه التقنية.
وفي المقابل، ابتكر الباحثون وسيلة للتحكم في الروبوت باستخدام رقعة استشعار مرنة تثبت على أحد الأصابع إذ تتغير مقاومتها الكهربائية عندما يحرك المستخدم إصبعه أو يثنيه ويترجم نظام التحكم هذه التغيرات إلى أوامر تتيح للروبوت التقدم إلى الأمام أو الانعطاف يمينا ويسارا أو الإمساك بالأجسام.
ولا تقتصر التقنية على إرسال الأوامر من الإنسان إلى الروبوت بل تشمل أيضا نقل المعلومات في الاتجاه المعاكس إذ تتيح كاميرا مدمجة إرسال الصور إلى المشغل في الوقت الفعلي، بينما يقيس مستشعر الضغط مقدار القوة التي يستخدمها الماسك الاصطناعي عند التقاط الأجسام ما يساعد المستخدم على متابعة عملية الإمساك وتعديل أوامره وفقا للنتائج.
ويعتمد نظام الإمساك على آلية مستوحاة من فكوك الخنافس تستخدم العضلات الاصطناعية نفسها لإغلاق الماسك حول الجسم المستهدف فيما توفر مستشعرات الضغط معلومات عن القوة المطبقة عليه وهي خاصية قد تساعد على تحسين التحكم في التعامل مع الأجسام خلال المهام الدقيقة.
وخلال الاختبارات المعملية تمكن الروبوت من اجتياز المنعطفات والوصول إلى جسم مستهدف والإمساك به ونقله إلى موقع آخر وفقا للتقرير الذي نشره موقع «New Atlas» واطلعت عليه «العربية Business» في نتائج أولية تبرز إمكانات الجمع بين الروبوتات اللينة والمستشعرات القابلة للارتداء وتقنيات التواصل الفوري.
ويعمل الفريق البحثي على تحسين سرعة استجابة الروبوت وكفاءة استهلاكه للطاقة إلى جانب تطوير تصاميم أكثر ليونة ومرونة بهدف تعزيز قدرته على العمل في بيئات مختلفة مع الإشارة إلى أن التطبيقات العملية الواسعة لهذه التقنية لا تزال مرتبطة بمواصلة الاختبارات وتجاوز التحديات التقنية.
ومن شأن هذا التوجه أن يعزز الأبحاث المتعلقة بالروبوتات المستوحاة من الكائنات الحية خصوصا في المهام التي تتطلب الحركة داخل المساحات الضيقة والتعامل مع الأجسام بدقة كما يقدم بديلا تقنيا عن بعض الأنظمة التي تعتمد على استخدام الحشرات الحقيقية ضمن تجارب تجمع بين الأنظمة البيولوجية والتكنولوجيا.
التعليقات مغلقة.